头像骨架
关于头像骨架的基础知识。
Rig 是一个虚拟骨架,用于让模型移动。它由一系列层级排列的独立骨骼组成,很像现实中的骨架,并通过父/子关系来工作。本文将介绍一些基础的绑定概念,例如骨骼位置、骨骼朝向、变形骨骼和非变形骨骼、IK 与 FK 的区别及其用途。关于头像绑定的结构、自定义属性以及动画设置,可在以下内容中找到 绑定功能.
基础知识
骨骼位置或枢轴点
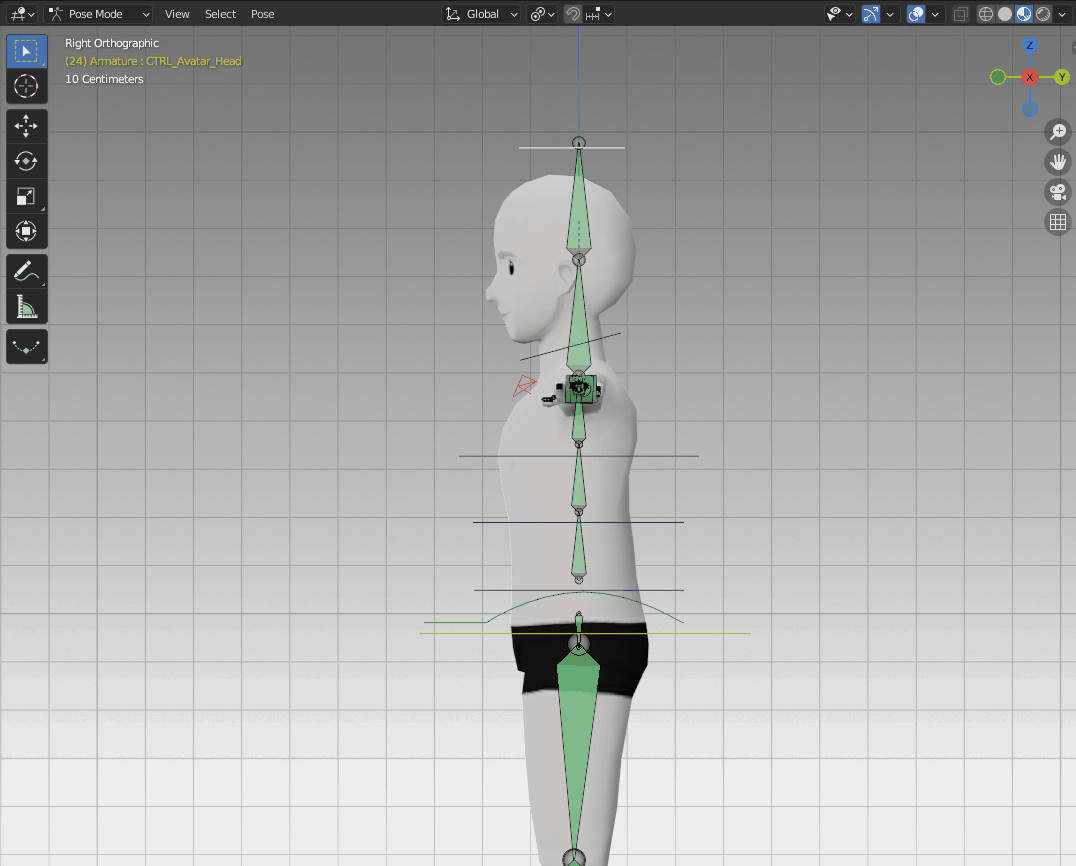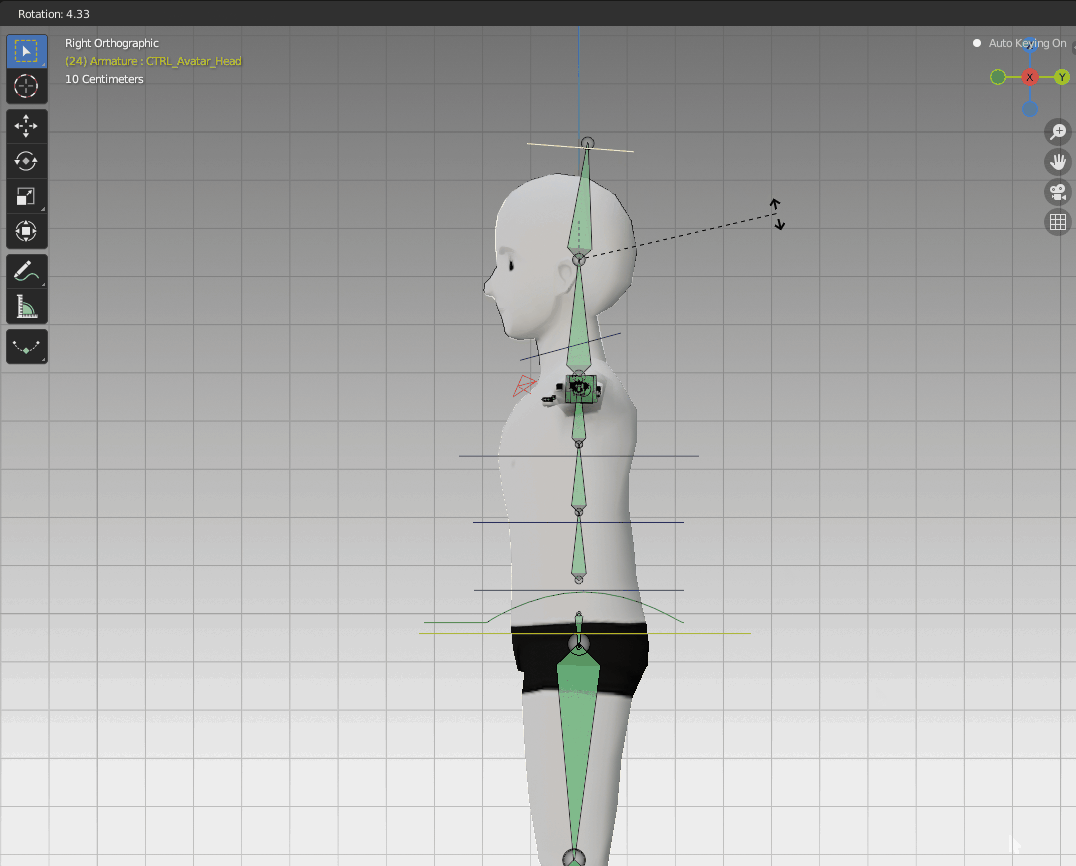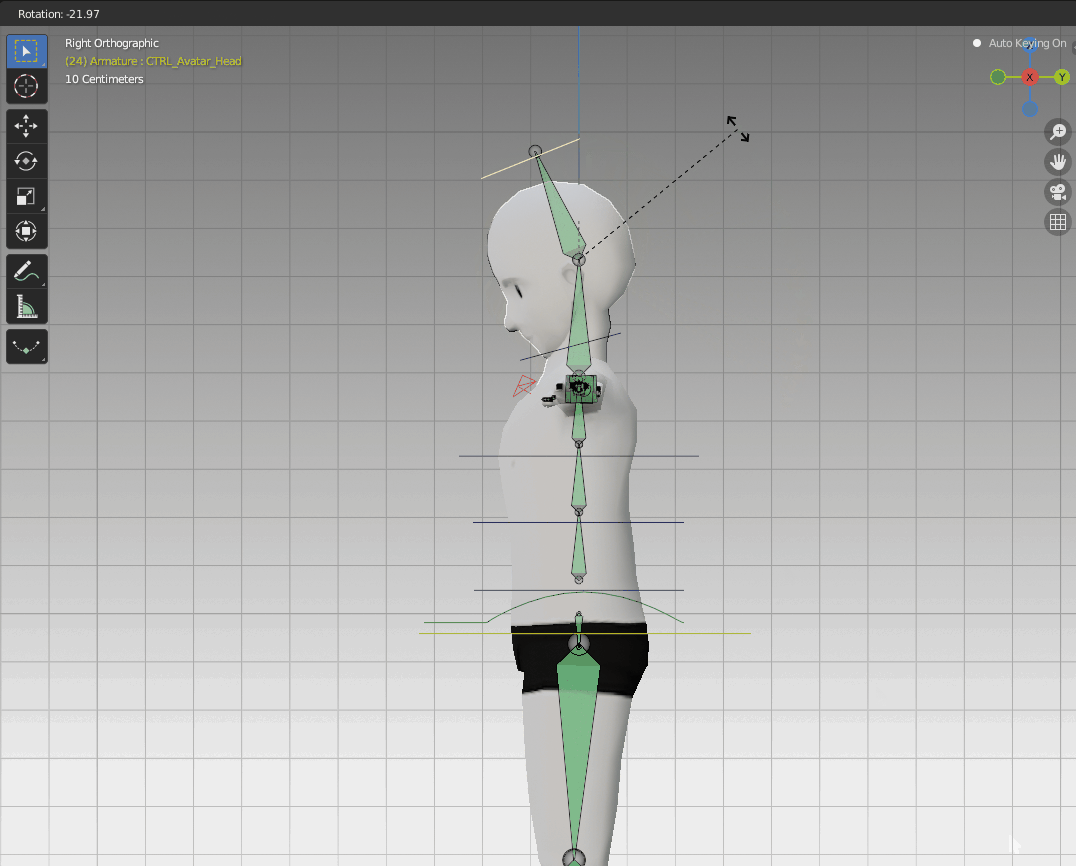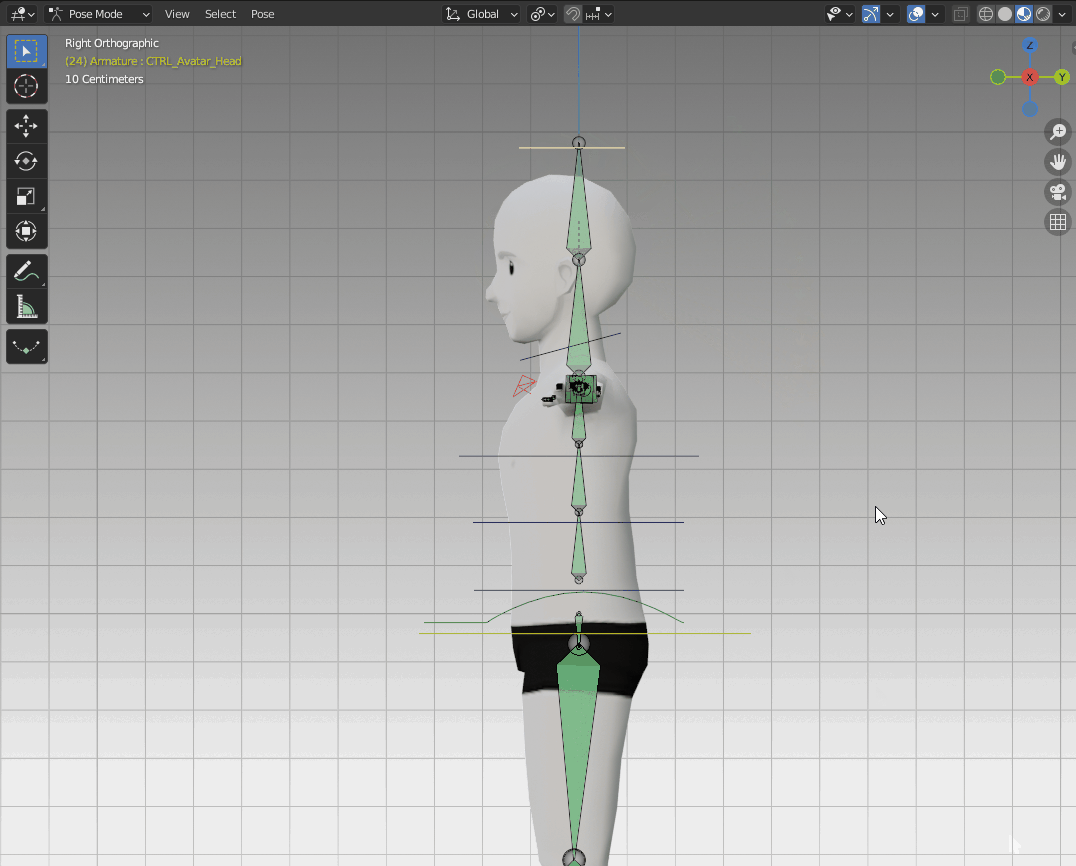
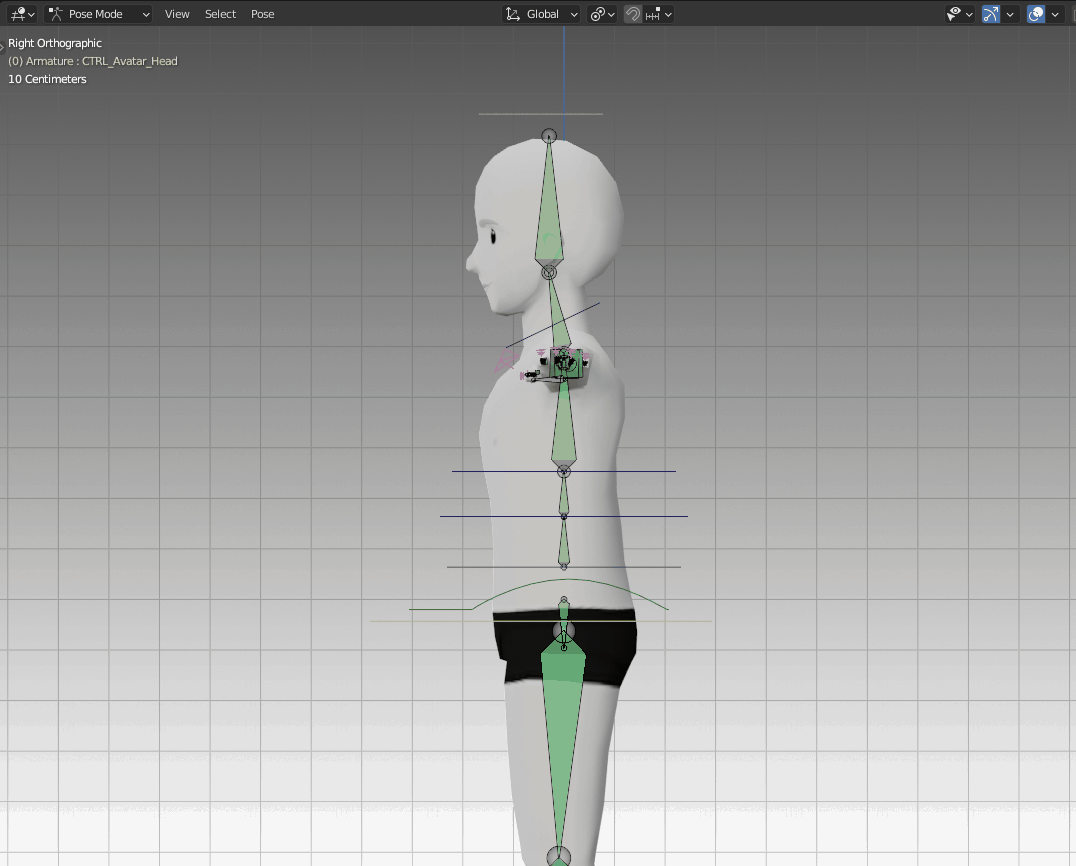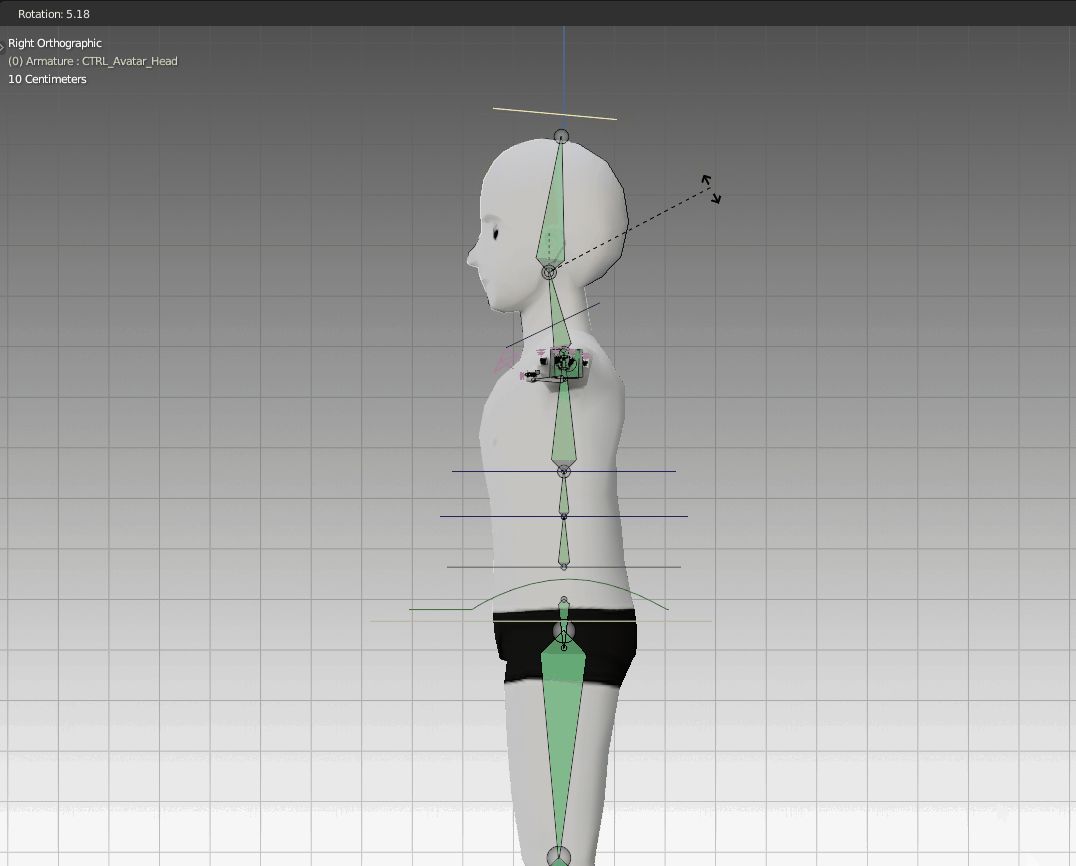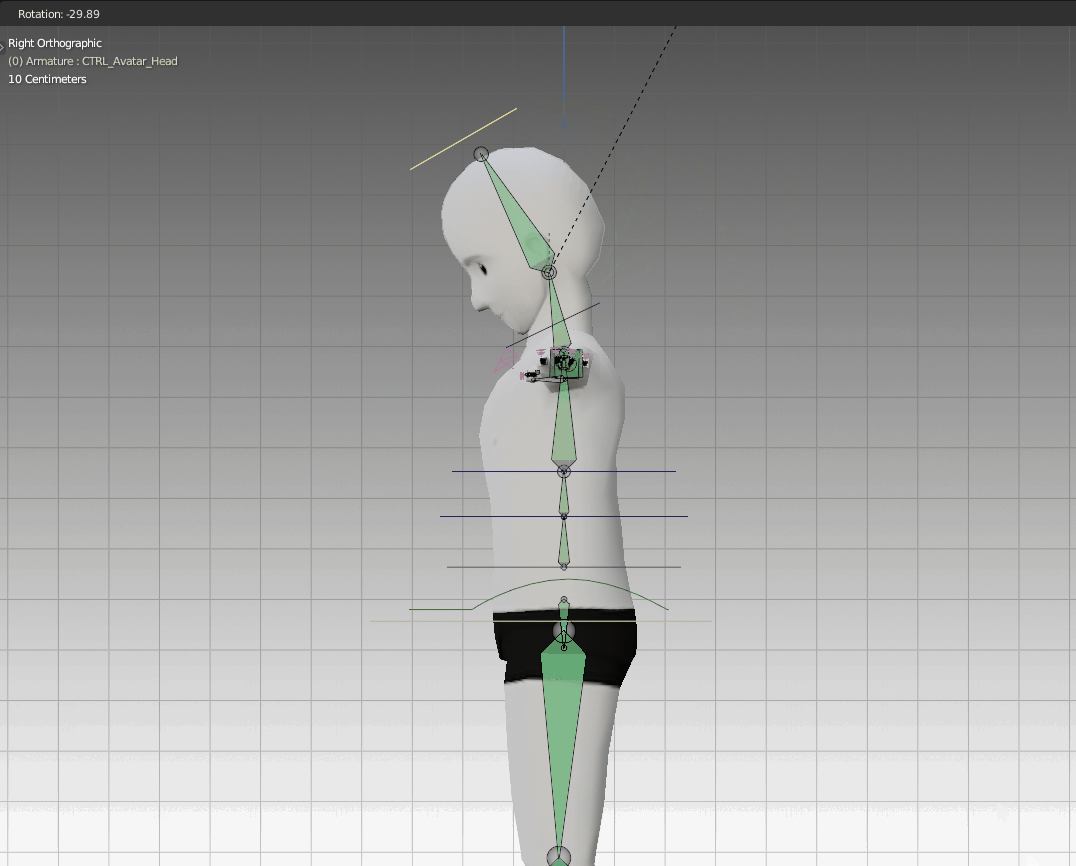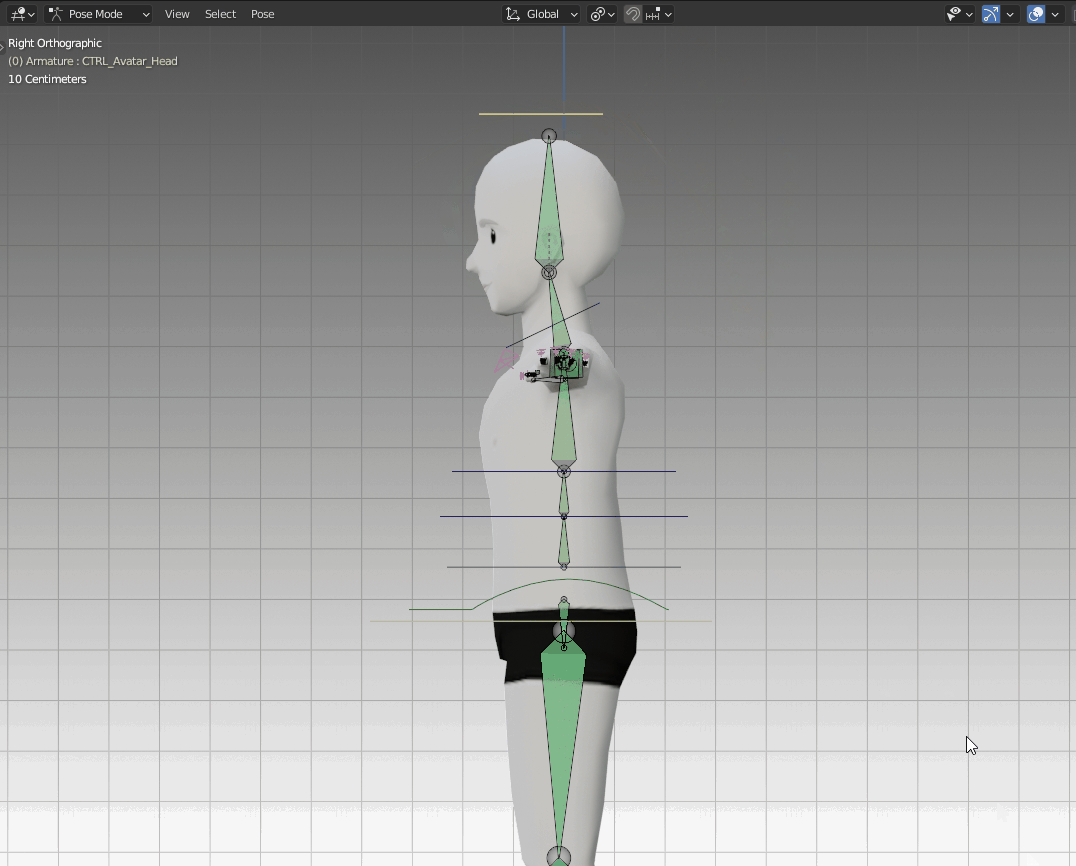
虽然 rig 并不是人体骨架的精确复制,但在放置数字骨骼时遵循现实骨骼的位置是一种良好的实践。这样做是为了保证可信且流畅的变形。骨骼位置很重要,因为它决定了枢轴点(即运动开始的地方)。骨骼放置不当会导致网格变形效果很差。下方图片展示了骨骼位置的差异。
骨骼朝向
骨骼的朝向决定了它们将朝哪个方向旋转,例如正 X、负 Z 等。只要在整个 rig 中保持一致,就可以用许多不同的方式来设置。例如,如果将 X 轴用于脊柱向前弯曲的动作,那么腿部也使用同样的设置就很合理。朝向也很重要,因为它会影响镜像行为。这意味着通常右侧的朝向是左侧的镜像版本,反之亦然。

打开坐标轴以显示骨骼朝向。

坐标轴就是骨骼旋转的方向。
变形骨骼和非变形骨骼
变形骨骼是会让网格产生变形的骨骼,它们负责决定模型的运动方式。这是基础骨架,它 绝对不应被编辑。以任何方式修改它都可能破坏 rig,并导致导出后动画无法工作。因此,这个基础 rig 被移到了单独的图层中(最底部的最后一层)。这些骨骼就是随网格一起导出的骨架。
非变形骨骼不会让网格产生变形,但它们在一个健全的 rig 中仍然是必需的,并用于 IK、FK 以及其他自定义属性的设置。非变形骨骼的例子包括控制器、IK 和 FK 骨骼、脚部设置骨骼等。这些不应导出,它们只用于动画目的。

变形骨骼。

非变形骨骼。
⚠️ 注意! 请勿编辑基础骨架!

基础骨架。
控制器
作为良好实践,不应通过操纵变形骨骼来给 rig 制作动画,因为这可能会导致 rig 失效。相反, 动画应通过操纵控制器来完成。
控制器本质上就是非变形骨骼,这意味着它们不会影响网格,因此可以安全地被操纵和动画化。它们的作用是通过约束和驱动器来控制基础骨架,而不是直接触碰它。它们通常具有不同的形状和颜色,作为其功能和用途的视觉提示,让动画师更容易区分骨骼。其中一些除了位移、旋转和缩放变换外,还会拥有更多属性,因为可以为它们添加自定义属性,例如 IK/FK 切换。
另一个需要注意的重要点是,无法在与最初制作该控制器设置不同的软件中使用它。每种软件都有自己的逻辑,而且约束无法导出。
 _控制器及其不同的形状和颜色。_
⚠️ 警告:该 rig 必须在创建它的同一款软件中进行动画制作。比如,无法在 Maya 中使用 Blender 的设置,反之亦然。
rig 中的 FK 和 IK 是什么?
rig 可以使用两种不同的设置来影响其移动方式:FK 和 IK。
FK - 正向动力学
在正向动力学(FK)中,层级中的父级会带动其下所有子骨骼移动。以手臂为例:当肩膀旋转时,整条手臂也会随之旋转;当上臂旋转时,前臂会跟随其运动。在 FK 动画中,每根骨骼都必须单独旋转。这种设置对运动有很强的控制力,非常适合弧形运动,而弧形运动对于流畅动画至关重要。
层级中的运动方向。

在 FK 中,每根骨骼都必须单独旋转。
IK - 逆向动力学
在逆向动力学(IK)中,层级中的子级可以影响其父级的运动。以手臂为例,当手移动时,整条手臂都会跟随这个动作。这也意味着,无论肩膀如何移动,手都会保持其位置。在这种设置下,极向量/极点目标会控制骨骼弯曲的方向。腿部通常使用 IK,这对于动画时让脚保持贴地尤为重要。

层级中的运动方向。

在 IK 中,手会带动整条手臂移动,并且还能保持它的位置。极点目标控制肘部弯曲的方向。
最后更新于